İçindekiler Tablosu
Giriş

Yem itici nedir ve bu nispeten basit besleme makinesi neden modern hayvancılık çiftliklerinde giderek daha önemli hale geliyor? yem itici, yer değiştirmiş yemi besleme hattından sığır veya diğer hayvanların rahat erişebileceği bir yere geri taşımak için tasarlanmış ekipmandır. Karışık bir rasyon veya başka bir yem zaten dağıtıldıktan sonra yaygın olarak kullanılır ve yemi günlük besleme yönetiminin ayrı ama yakından bağlantılı bir aşamasına iter.
Sığır yedikçe, yemi doğal olarak hareket ettirir, ayırır ve yem ranzasının erişilebilir kenarından daha uzağa iter.Toplamda yeterli rasyon mevcut kalsa bile, bu yemin bir kısmına hayvanların ulaşması zorlaşabilir.Çiftlik çalışanları onu manuel olarak veya bir traktörle geri itebilir, ancak gün boyunca tekrarlanan yem itme, işçilik ve ekipman süresi gerektirir. Özel yem iticileri, bu görevi daha tutarlı hale getirmek ve günlük beslenme rutinine entegre edilmesini kolaylaştırmak için tasarlanmıştır.
Besleme iticileri, elle çalıştırılan elektrikli makinelerden, hayvancılık ahırları boyunca programlanmış rotaları takip edebilen otomatik robotik ekipmanlara kadar çeşitlilik gösterir. Bu seçenekler arasında seçim yapmak ahır düzenine, besleme yolu genişliğine, besleme programına, sürü boyutuna, zemin koşullarına, iş gücü mevcudiyetine ve yemin yeniden konumlandırılması gereken sıklığa bağlıdır.
Bu nedenle, bir yem iticisinin işlevini anlamak, yalnızca bireysel makineleri karşılaştırırken değil, aynı zamanda tüm hayvan besleme sisteminin verimliliğini değerlendirirken de faydalıdır.
Yem İtici Nedir?
Yem itici, önceden dağıtılmış olan beslemeyi, hayvanların ulaşmaya devam edebilmesi için besleme bariyerine veya ranzaya doğru geri taşımak için kullanılan hayvan besleme ekipmanıdır.Bir TMR karıştırıcı veya yem yayıcıdan farklı olarak, bir yem itici normalde bir rasyon hazırlamaz veya yeni bir yem partisi vermez. Ana işlevi dağıtımdan sonra başlar.
Sığır bir yem ranzasından yemek yediğinde, ağızlarını ve burunlarını kullanarak yemi kendilerine doğru çeker ve rasyondan ayırır. Malzemenin bir kısmı yavaş yavaş besleme kenarından uzaklaşır. Bu devam ettikçe, hayvanın yanından ranzanın en yakın kısmı boş görünse bile görünür bir yem şeridi yerde kalabilir.
Bir besleme itici bu besleme hattı boyunca hareket eder ve yer değiştiren malzemeyi tekrar içeriye doğru yönlendirir.Makineye bağlı olarak, bu döner bir burgu, itme plakası, tambur, bıçak veya başka bir mekanik yapı kullanılarak elde edilebilir.Amaç rasyonun agresif bir şekilde işlenmesi değil, malzemenin kontrollü yeniden konumlandırılmasıdır.
Modern besleme itme ekipmanları hem operatör kontrollü hem de otomatik çözümleri içerebilir.İşletim yöntemi bu tasarımlar arasında değişir, ancak temel amaçları aynı kalır: dağıtılmış beslemeyi pratik bir besleme alanı içinde tutmak.
Yem Neden Besleme Hattından Uzaklaşır?
Yem yer değiştirmesi hayvan besleme davranışının normal bir sonucudur.Sığırlar bir TMR veya başka bir rasyonu tam olarak başlangıçta yerleştirildiği pozisyonda tüketmezler.Deriyi ararken hareket ettirirler,yemleri kendilerine doğru çekerler ve diğer kısımları ileri iterler.Zamanla bu aktivite yem yığınının şeklini ve konumunu değiştirir.
Bir rasyon farklı parçacık boyutları içerdiğinde etki daha belirgin hale gelir.Daha uzun yem, daha küçük konsantre parçacıklar ve nemli bileşenler tam olarak aynı şekilde hareket etmez.Hayvanlar ayrıca rasyon boyunca sıralanabilir, bu da malzemenin ranza boyunca nasıl dağıldığını daha da değiştirir.
Beslenme yüzeyi ve ilk dağılım şekli de önemlidir.Yem erişilebilir kenardan çok uzağa yerleştirilirse, hayvanlar rasyonun bölümlerine en başından itibaren ulaşmakta zorluk çekebilir.İlk yerleştirme uygun olduğunda bile, tekrarlanan besleme aktivitesi yığını yavaş yavaş dışarı doğru hareket ettirebilir.
Bu nedenle yem mevcudiyeti sadece ahırda ne kadar yem kaldığına göre belirlenmez.Yer de önemlidir.Rasyonun bir kısmı teknik olarak hala mevcut olabilirken artık hayvanlar için uygun bir şekilde erişilebilir değildir.
Yem İtmek Neden Önemlidir?
Yem itme öncelikle bir besleme-erişim yönetimi görevidir.Yem dağıtıldıktan sonra, düzenli yeniden konumlandırma, rasyonun rahat erişim ötesinde kalmasına izin vermek yerine besleme bariyerine yakın tutulmasına yardımcı olur.
Bu, taze yem teslimatları arasında özellikle önemli hale gelebilir. Çiftlikler, yem hattının en yakın kısmı her tükendiğinde mutlaka tamamen yeni bir rasyon sunmaz. Mevcut rasyonu içeriye doğru itmek, büyük besleme olayları arasındaki erişimi korumaya yardımcı olur ve daha tutarlı bir günlük ranza yönetimi rutinini destekleyebilir.
Süt ürünleri beslemeyle ilgili araştırma ve yayım rehberliği de yemi gün boyunca erişilebilir tutmanın önemini vurguluyor Penn State Extension, taze yem dağıtımının ve zamanında şınav çekmenin, özellikle ineklerin aktif olarak ranzayı ziyaret ettiği dönemlerde, beslenme ortamının önemli bileşenleri olduğunu belirtiyor. Bu nedenle düzenli yem itme genelin bir parçası olarak görülmelidir yem ranza yönetimi, sadece temizlik görevi olarak değil.
Çiftlik ölçeği büyüdükçe yem itmenin değeri de artar. Yemin kısa bir ranza boyunca manuel olarak taşınması yönetilebilir olabilir, ancak görevin her gün birkaç kez birden fazla uzun sokak arasında tekrarlanması önemli miktarda emek tüketebilir. Bu, özel yem itme ekipmanının modern süt ürünleri ve sığır operasyonlarıyla giderek daha alakalı hale gelmesinin bir nedenidir.
Yem İtici Nasıl Çalışır?
Bir besleme itici, bir itme yapısı rasyonu erişilebilir kenara doğru hareket ettirirken besleme hattına paralel hareket ederek çalışır Tam mekanik hareket, ekipman tasarımına göre değişir.
Bazı makineler basit bir itme bıçağı veya kavisli yüzey kullanır.Makine besleme yolu boyunca ilerlerken bıçak dışarıya doğru hareket eden malzemeyi toplar ve hayvanlara doğru geri yönlendirir.Bu tasarım öncelikle rasyonun yeniden konumlandırılmasına odaklanır.
Diğer makineler dönen bir burgu kullanır. Burgu, makine hareket ettikçe beslemeyi toplayabilir ve yönlendirebilir, besleme hattı boyunca yığının şeklini kontrol etmeye yardımcı olur. Burgu geometrisi, dönüş hızı, hareket hızı ve besleme bariyerinden uzaklık, beslemenin nasıl hareket ettirildiğini etkiler.
Otomatik robot besleme iticileri, her geçiş sırasında makineyi bir operatörün sürmesine gerek kalmadan önceden belirlenmiş rotaları takip eder. Sisteme bağlı olarak navigasyon, fiziksel kılavuzlara, sensörlere, programlanmış haritalamaya veya diğer konumlandırma teknolojisine güvenebilir. Bu üniteler, sık sık çalışmanın istendiği durumlarda özellikle yararlı olan bir programa göre besleme itme döngülerini tekrarlayabilir.
Mekanizma ne olursa olsun, besleme itme zorlayıcı değil kontrol edilmelidir Amaç, rasyonu aşırı derecede dağıtmadan, kirletmeden veya düzensiz bir yığın oluşturmadan beslemeyi erişilebilir bir konuma geri döndürmektir.
Yem İticilerinin Ana Türleri Nelerdir?
Farklı çiftlikler farklı otomasyon seviyeleri gerektirir.Bu nedenle en uygun makine hem fiziksel ahır ortamına hem de günlük emeğin organize edilme şekline bağlıdır.
| Besleme İtici Tipi | Çalışma Yöntemi | Tipik Avantajı | Uygun Durum |
|---|---|---|---|
| Manuel elektrikli besleme itici | Bir operatör tarafından tahrik | Basit kullanım ve doğrudan kontrol | Küçük ila orta beslenme alanları |
| Auger besleme itici | Beslemeyi yeniden yönlendirmek için dönen bir burgu kullanır | Kontrollü malzeme hareketi | Düzenli itme ile uzun besleme sokakları |
| Robot besleme itici | Programlanmış rotalarda otomatik olarak seyahat eder | Operatör katılımının azalmasıyla tekrarlanan çalışma | Sık sık planlı itme gerektiren çiftlikler |
| Traktör bazlı itme | Bir traktör eklentisi veya bıçağı kullanır | Mevcut tarım makinelerini kullanır | Uygun traktörlere ve daha geniş sokaklara sahip çiftlikler |
Elle çalıştırılan bir elektrik ünitesi, kontrolü nispeten basit kalırken, beslemeyi elle itmeye pratik bir alternatif sağlayabilir. Besleme sokaklarının aşırı uzun olmadığı veya çalışanların zaten gün boyunca düzenli olarak ahırları denetlediği durumlarda uygun olabilir.
Burgu besleme iticisi daha aktif bir malzeme hareket ettirme hareketi sağlar.Sadece beslemeyi içe doğru kaydırmak yerine, makine besleme hattı boyunca ilerledikçe döner mekanizma rasyonu toplayabilir ve yeniden yönlendirebilir.
Robot besleme iticileri daha yüksek bir otomasyon seviyesi sunar.Ana değerleri yalnızca sürücü olmadan hareket edebilmeleri değil, aynı rotayı tanımlanmış bir çalışma programına göre tekrar tekrar gerçekleştirebilmeleridir.Bu, tamamen çalışanların kullanılabilirliğine bağlı bir görevden yem itmeyi ahır yönetiminin daha programlanabilir bir kısmına dönüştürür.
Elektrikli Besleme İtici vs Robot Besleme İtici
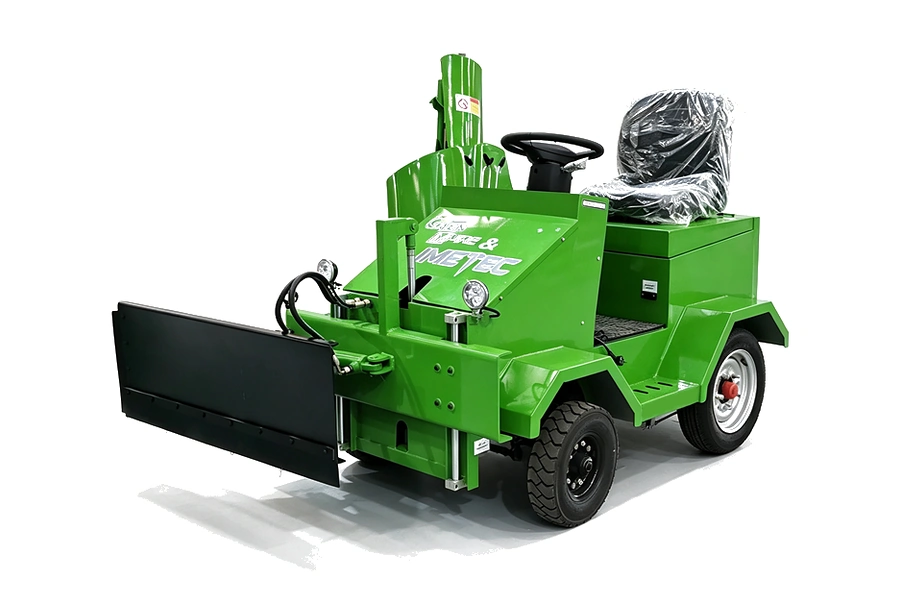
Elektrikli ve robotik besleme iticileri aynı temel görevi yerine getirir ancak farklı yönetim stratejilerine uyarlar Bir elektrikli besleme iticisi tipik olarak doğrudan bir işçi tarafından çalıştırılır ve bu da makinenin nerede ve ne zaman kullanıldığı konusunda anında kontrol sağlar. Bu, ahır personelinin zaten düzenli olarak besleme alanlarında hareket ettiği ve yem itmeyi denetim görevleriyle birleştirebildiği durumlarda yararlı olabilir.
Bir robot besleme itici tekrarlanan otomatik çalışma etrafında tasarlanmıştır.yollar ve çalışma koşulları oluşturulduktan sonra, makine her geçişte bir işçinin sürmesine gerek kalmadan planlanan aralıklarla besleme hattına geri dönebilir.Bu, özellikle uzun besleme sokaklarında sık sık itmenin gerekli olduğu çiftliklerde yararlı olabilir.
Otomasyon otomatik olarak bir robotu her tesis için doğru seçim yapmaz.Bir robotik ünitenin uygun bir seyahat yoluna, yeterli açıklığa, uygun zemin koşullarına ve güvenilir navigasyona izin veren bir ahır düzenine ihtiyacı vardır.Düzensiz geçişlere, ani seviye değişikliklerine, karmaşık engellere veya birkaç bağlantısız besleme alanına sahip çiftlikler, otomasyonun pratik hale gelmesinden önce ek planlama gerektirebilir.
Bu nedenle karar, mevcut en yüksek otomasyon düzeyini seçmek yerine iş yüküne ve tesis uygunluğuna dayanmalıdır.
Besleme Sürecinde Yem İtici Nereye Sığar?
Bir yem itici, birkaç başka besleme aşaması zaten gerçekleştikten sonra çalışır.Yem malzemeleri önce depolanmalı ve geri alınmalıdır.Çiftlik bir TMR sistemi kullanıyorsa, rasyon daha sonra tartılır ve besleme hattı boyunca taşınmadan ve dağıtılmadan önce karıştırılır.
Hayvanlar yemeye başladıktan sonra rasyonun konumu yavaş yavaş değişir. Burası yem iticisinin sürece girdiği yerdir. Karıştırma veya dağıtım ekipmanının yerini almaz; bunun yerine, bu makineler işlerini tamamladıktan sonra rasyonun yönetilmesine yardımcı olur.
Bu nedenle tüm süreç, yem depolama, bileşen yükleme, karıştırma, taşıma, dağıtım, yem itme, reddetme yönetimi ve temizleme gibi bir sırayı takip edebilir. Bu daha büyük iş akışı içinde yem itmeye bakmak, ekipmanın yem üretmese veya formüle etmese bile neden operasyonel verimliliği etkileyebileceğini açıklamaya yardımcı olur.
Bir çiftlik planlama yeni besleme ekipmanları bu aşamaları birlikte dikkate almalıdır.karıştırma veya dağıtımda büyük darboğazlar bırakırken yem itme iyileştirilmesi sadece sınırlı genel iyileştirme üretebilir.Aynı şekilde, verimli bir TMR hazırlama sistemi hala yem gün boyunca manuel olarak ranza doğru tekrar tekrar geri taşınması gerekiyorsa önemli emek gerektirebilir.
Yem Ne Sıklıkta İtilmeli?
Her çiftlik için ideal olan tek bir yem itme frekansı yoktur. Uygun program, beslenme sıklığına, hayvan yoğunluğuna, rasyon özelliklerine, ranza tasarımına, yem mevcudiyetine, ahır yönetimine ve sürünün davranışına bağlıdır.
Yem genellikle aktif yeme dönemlerinden sonra en belirgin şekilde hareket eder. Taze yem dağıtımı ve hayvanların sağımdan geri dönüşü, beslenme alanı çevresinde artan aktivite yaratabilir, bu da rasyonun konumunun bu dönemlerde nispeten hızlı değişebileceği anlamına gelir.
Günde bir veya iki kez yem dağıtan bir çiftlik bu nedenle teslimatlar arasında hala birkaç şınav döngüsüne ihtiyaç duyabilir. Amaç, önemli miktarda yemin mevcut kaldığı ancak uygun erişimin ötesinde kaldığı uzun süreleri önlemektir.
Çiftlikler keyfi sayıda geçiş uygulamak yerine, gün boyunca besleme hattını gözlemlemelidir. Malzeme daha uzakta kalırken erişilebilir kenar sık sık boşalırsa, mevcut itme frekansı yeterli olmayabilir. Otomatik ekipman daha sık çalışmayı kolaylaştırabilir çünkü ek geçişler, bir işçinin her seferinde tüm sokağı sürmesini gerektirmez.
Süt Çiftliklerinde Yem İtme
Süt çiftlikleri yem itme ekipmanı için yaygın bir uygulamadır çünkü yem ranzası yönetimi oldukça yapılandırılmış bir günlük rutinin bir parçasını oluşturur. İnekler dinlenme, beslenme, içme ve sağım faaliyetleri arasında hareket eder ve bu hareketler birçok hayvanın nispeten kısa bir süre içinde yem ranzasına yaklaştığı dönemler yaratabilir.
Bu dönemlerde yemi erişilebilir tutmak, besleme alanının amaçlandığı gibi çalışmasına yardımcı olur. Yem itici, çiftliğin her seferinde tamamen yeni bir parti teslim etmesini gerektirmeden dışarıya doğru hareket eden rasyonu geri verebilir.
Büyük süt ahırları da uzun yem sokakları içerebilir.basit bir manuel görev gibi görünen şey, aynı işlemin birkaç kalemde ve her gün birkaç kez tekrarlanması gerektiğinde çok daha emek yoğun hale gelir.Özel yem itme ekipmanı, ilgili fiziksel çabayı azaltabilir ve süreci daha tutarlı hale getirebilir.
Otomatik çiftlikler, teknolojiler ayrı işlevler yerine getirmesine rağmen, diğer otomatik sistemlerin yanı sıra robotik besleme itme entegre edebilir.bir robotik sağım sistemi, otomatik kazıyıcı, TMR karıştırıcı ve robot besleme itici ahır operasyonunun farklı bölümlerini adresler.
Sığır Sığır Çiftliklerinde Yem İtme
Sığır eti sığır operasyonları, hayvanların uzun ranzalardan veya kapalı yemleme yollarından beslendiği yem iticilerini de kullanabilir. Besleme sistemi, rasyon tipi, konut yapısı ve hayvan erişim sıklığı, yemin orijinal konumundan ne kadar hızlı uzaklaştığını belirler.
Büyük grupların önemli miktarda karışık rasyonla beslendiği durumlarda, kontrollü bir besleme hattının sürdürülmesi tekrarlanan manuel yeniden konumlandırmayı azaltabilir. Tesis düzeninin bir makinenin besleme alanının tüm uzunluğu boyunca verimli bir şekilde hareket etmesine izin verdiği durumlarda faydalar daha pratik hale gelir.
Her sığır eti operasyonu özel besleme itme ekipmanı gerektirmez.Dış mekan ranza sistemleri, düzensiz arazi, açık alan tasarımları veya geniş bir şekilde ayrılmış besleme noktaları diğer yöntemleri daha uygun hale getirebilir.Bu nedenle ekipman seçimi, bir hayvancılık sisteminde kullanılan teknolojinin otomatik olarak diğerine aktarılacağını varsaymak yerine fiziksel ortamla başlamalıdır.
Ahır Düzeni Yem İtici Seçimini Nasıl Etkiler
Ahır düzeni, bir besleme iticisini seçerken en önemli faktörlerden biridir, çünkü makine aynı fiziksel alandan tekrar tekrar geçer.Besleme yolu genişliği, ekipmanın besleme bariyerinden doğru mesafeyi korurken güvenli bir şekilde hareket etmek için yeterli açıklığa sahip olup olmadığını belirler.
Dönme alanları da önemlidir.Bir makine düz bir besleme şeridi boyunca seyahat edebilir ancak yine de mevcut alan çok sınırlıysa yönü tersine çevirmek veya bağlantılı sokaklar arasında hareket etmek için mücadele edebilir. Robot besleme iticileri rota sürekliliğine özellikle dikkat gerektirir çünkü dar geçitler veya engeller otomatik navigasyona müdahale edebilir.
Zemin koşulları çekiş ve stabiliteyi etkiler Pürüzsüz, ıslak, çok aşınmış, düzensiz veya eğimli yüzeyler makinenin besleme hattını ne kadar tutarlı bir şekilde takip ettiğini etkileyebilir.Bu nedenle zeminin durumu makine boyutları, tekerlek konfigürasyonu ve çalışma yöntemi ile birlikte değerlendirilmelidir.
Besleme bariyerleri, yapısal kolonlar, kapılar, su noktaları, park edilmiş ekipmanlar ve geçici engeller de rotayı etkileyebilir.Ayrıntılı bir ahır düzeni, ekipman seçimi için tek başına sürü büyüklüğünden çok daha yararlı bilgiler sağlar.
Neden Yem Yolu Genişliği Önemlidir
Yem sokağı genişliği hem manevra kabiliyetini hem de itme doğruluğunu etkiler.Çok dar bir sokak, makinenin seyahat etmesi, dönmesi ve hayvanlardan ve sabit yapılardan uzak durması için mevcut alanı sınırlar.Çok geniş bir sokak, daha kolay hareket sağlayabilir ancak yemin geri itilmeden önce ranzadan daha uzağa kaydırılmasına izin verebilir.
Gerekli makine genişliği bu nedenle çalışma yolu ile birlikte düşünülmelidir Alıcılar, besleme iticisinin yalnızca genel fiziksel boyutlarını değerlendirmemelidir; ayrıca makinenin normal çalışma ve tornalama sırasında ne kadar yanal alana ihtiyaç duyduğunu anlamalıdırlar.
Bu özellikle otomatik ekipman için önemlidir.Elle çalıştırılan bir makine için yeterli görünen bir rota, güvenilir otonom çalışma için yeterli toleransı sağlamayabilir. Besleme alanının doğru ölçümleri ve fotoğrafları, ekipman seçilmeden önce potansiyel kısıtlamaların belirlenmesine yardımcı olabilir.
Yem Özellikleri İtmeyi Nasıl Etkiler
Her rasyon aynı şekilde hareket etmez.Nemli bir TMR nispeten yapışkan bir yığın oluşturabilirken, kuru ve lifli bir rasyon hayvanlar yedikçe ve onu ayırdıkça farklı şekilde yayılabilir.Uzun yem aynı zamanda ince kıyılmış malzemeden farklı davranabilir.
Sokak boyunca mevcut olan besleme miktarı gerekli itme kuvvetini etkiler.Dar bir yer değiştirmiş rasyon tabakasıyla çalışan bir makine, uzun bir süre dokunulmadan bırakılan büyük bir birikimi hareket ettirmeye çalışan makineden farklı bir yükle karşı karşıyadır.
Bu, düzenli itmenin yönetilmesinin, büyük miktarda yem dışarıya doğru hareket edene kadar beklemekten daha kolay olmasının bir nedenidir. Sık sık yapılan daha küçük düzeltmeler, besleme hattını amaçlanan konumuna daha yakın tutar ve her geçiş sırasında daha az agresif malzeme hareketi gerektirebilir.
İtme mekanizması da beslemeyle eşleşmelidir.Bıçak, tambur ve burgu sistemleri malzemeyle farklı şekilde etkileşime girer, bu nedenle çiftlikler normalde kullandıkları rasyonun tutarlılığını ve yapısını dikkate almalıdır.
Manuel Besleme İtme vs Mekanize Besleme İtme
Manuel yem itme, çok az özel ekipman gerektirir ancak tekrarlayan ve fiziksel olarak zorlu hale gelebilir.Kısa besleme hatlarına sahip küçük çiftliklerde bu yaklaşım pratik kalabilir. Ranzanın uzunluğu ve itme sıklığı arttıkça, ancak, işgücü gereksinimi hızla büyür.
Bir traktör kullanmak fiziksel çabayı azaltabilir ancak başka bir dizi hususu ortaya çıkarır.Traktörün yeterli manevra alanına, uygun bir bağlantıya ve mevcut bir operatöre ihtiyacı vardır. Sık sık yapılan kısa yolculuklar, çiftliğin başka yerlerinde ihtiyaç duyulabilecek makineleri de işgal edebilir.
Özel bir elektrikli besleme itici, görev için gereken makinenin ölçeğini azaltır. Özellikle besleme hattı boyunca hareket etmek için tasarlanmıştır ve genellikle daha büyük traktörlerin daha az uygun olacağı alanlarda çalışabilir.
Robotik sistemler, her itme döngüsü sırasında bir operatöre olan ihtiyacı azaltarak bu süreci daha da ileri götürür. Değerleri, fiziksel düzenin otomasyonu desteklediği ve tekrarlanan günlük itmenin özel bir sistemi haklı çıkarmak için yeterli işgücü talebi yarattığı yerlerde en yüksektir.
Otomasyon Yem İtmeyi Nasıl Değiştirir
Otomasyonun ana operasyonel avantajı tekrarlanabilirliktir.Çalışanlar sağım, hayvan bakımı, ekipman bakımı, yükleme veya diğer çiftlik işleriyle meşgul olduklarında manuel görevler gecikebilir.Otomatik bir yem itici, aynı iş için doğrudan rekabet etmeden programlanmış rutinine göre çalışabilir.
Daha sık operasyon da pratik hale gelebilir, çünkü ek bir geçiş, birinin başka bir görevi durdurmasını ve ahırdan geçmesini gerektirmez. Bu, yem itmenin, esas olarak işçiler rasyonun çok uzağa taşındığını fark ettiğinde gerçekleştirilen bir faaliyetten ziyade planlanmış bir süreç haline gelmesine olanak tanır.
Ancak otomasyon planlama gerektirir.Yolların tanımlanması, şarj veya güç gereksinimlerinin yönetilmesi, güvenlik sistemlerinin bakımı ve seyahat alanlarının makul ölçüde net tutulması gerekir.Sensörlerin ve hareketli bileşenlerin de düzenli incelemeye ihtiyacı vardır.
Bu nedenle bir robot, yem itmeyle ilgili her türlü sorumluluğu ortadan kaldıran bir makine olarak değil, otomatik yönetim sisteminin bir parçası olarak görülmelidir.
Çiftlikler Yem İtici Seçmeden Önce Neleri Düşünmelidir?
İlk düşünce besleme alanının uzunluğu ve düzeni olmalıdır.kısa, basit bir besleme şeridi, beslemenin gün boyunca yeniden konumlandırılması gereken birkaç uzun ahırla aynı ekipmanı gerektirmeyebilir.Çiftlikler, makinenin her döngü sırasında kat edeceği gerçek mesafeyi hesaplamalı ve kaç döngünün beklendiğini tahmin etmelidir.
İkinci husus mevcut emektir.Eğer işçiler zaten besleme hattını sık sık denetliyorsa ve bu ziyaretler sırasında itme verimli bir şekilde tamamlanabiliyorsa, operatör kontrollü bir elektrikli makine yeterli olabilir.İşgücü programlarının sık itmeyi zorlaştırdığı durumlarda otomasyon daha büyük operasyonel değer sunabilir.
Rasyon özellikleri, zemin koşulları, sokak genişliği, dönüş alanı, eğimler, bariyerler ve engeller de dikkate alınmalıdır.Bu fiziksel faktörler, makinenin istenen rotayı izleyip izleyemeyeceğini ve tipik miktarda beslemeyi güvenilir bir şekilde hareket ettirip ettiremeyeceğini belirler.
Bakım kapasitesi başka bir pratik konudur.tekerlekler, piller, burgular, bıçaklar, sensörler, motorlar, tahrik bileşenleri ve güvenlik sistemleri ekipman türüne bağlı olarak tüm muayene gerektirebilir.çiftlik işletme ve bakım gereksinimlerini destekleyemiyorsa, en gelişmiş makine mutlaka en uygun değildir.
Besleme İtici Kapasitesi Makine Boyutundan Daha Fazladır
Yem itici özellikleri, karıştırıcılar veya gübre serpme makineleri için kullanılan kapasite ölçümlerinden farklıdır.Bir yem itici normalde sabit bir yük taşımaz, bu nedenle pratik kapasitesi çalışma genişliği, itme yeteneği, rota uzunluğu, seyahat hızı, çalışma süresi ve güvenilir bir şekilde yeniden konumlandırabileceği yem miktarı açısından daha iyi anlaşılır.
Bir ahırda iyi performans gösteren bir makine, yem birikimi çok daha ağırsa veya sokak daha uzunsa diğerinde zorlanabilir. Pille çalışan ekipmanlar da yeniden şarj edilmeden önce gerekli rotaları tamamlamak için yeterli çalışma süresine ihtiyaç duyar.
Otomatik ekipman için rota verimliliği özellikle önem kazanıyor Ayrı besleme alanları arasındaki uzun seyahat mesafeleri, aslında beslemeyi zorlamadan çalışma süresi tüketebilir İyi planlanmış bir rota, makinenin çalışma döngüsünün daha fazlasının amaçlanan görevi yerine getirmek için harcanmasına izin verir.
Bu nedenle ekipman spesifikasyonları izole sayılarla karşılaştırılmak yerine çiftlik düzenine göre yorumlanmalıdır.
Ortak Yem İtici Çalışma Hataları
Yaygın bir hata, itmeden önce çok fazla beslemenin birikmesine izin vermektir. Büyük bir hacim ranzadan uzaklaştığında, makine daha ağır bir yükü kaldırmalıdır ve besleme hattını daha düzenli geçişlerden geçeceği kadar düzgün bir şekilde geri yüklemeyebilir.
Bir diğer hata ise makinenin yeme karşı çok agresif bir şekilde konumlandırılmasıdır.Hayvanlara aşırı derecede yaklaşmak veya büyük bir yığını besleme bariyerine sıkıca zorlamak düzensiz bir çizgi oluşturabilir ve rasyonu gereksiz yere bozabilir. Amaç, mümkün olduğu kadar çok malzemeyi en küçük alana sıkıştırmak yerine erişilebilir beslemeyi sürdürmektir.
Çiftlikler ayrıca ahır ortamındaki değişiklikleri de gözden kaçırabilir. Yeni kapılar, depolanan ekipmanlar, hasarlı döşemeler veya geçici engeller daha önce güvenilir olan rotayı etkileyebilir. Bu özellikle otomatik ekipmanlarla ilgilidir çünkü navigasyon öngörülebilir seyahat koşullarına bağlıdır.
Son olarak, besleme itme zayıf ilk dağılımı telafi etmek için kullanılmamalıdır.Bir besleme yayıcı sürekli olarak rasyonu ranzadan çok uzağa yerleştirirse veya oldukça düzensiz bir çizgi üretirse, dağıtım sürecini düzeltmek çözümün bir parçası olmalıdır.
Yem İticileri için Bakım Gereksinimleri
Besleme itme ekipmanı genellikle tozlu, nemli ve beslemeyle kirlenmiş ortamlarda çalışır. Bu nedenle düzenli temizlik önemlidir çünkü malzeme tekerleklerin, burguların, korumaların, sensörlerin veya tahrik bileşenlerinin etrafında birikebilir ve sonunda normal çalışmaya müdahale edebilir.
Mekanik bileşenler aşınma açısından incelenmelidir. Hasar gören bir burgu veya itme yüzeyi malzemeyi eşit olmayan bir şekilde hareket ettirebilirken tekerlek aşınması çekiş veya rota doğruluğunu etkileyebilir. Bağlantı elemanları ve koruyucu korumaların da rutin kontrole ihtiyacı vardır çünkü titreşim ve tekrarlanan çalışma zamanla bileşenleri gevşetebilir.
Elektrikli ve robotik makineler, pillere, kablolara, şarj kontaklarına, motorlara, sensörlere ve kontrol sistemlerine daha fazla dikkat edilmesini gerektirir. Pil durumu çalışma süresini etkilerken, kirli veya hasarlı sensörler otomatik hareketi etkileyebilir.
Önleyici denetim genellikle tam bir arıza beklemekten daha etkilidir çünkü besleme iticisi genellikle günde birkaç kez çalışır. Nispeten küçük bir sorun bile, makinenin tekrarlanan döngüler gerçekleştirmesi beklendiğinde rutini hızla bozabilir.
Besleme İtme Ekipmanının Etrafında Güvenlik
Hayvancılık ve işçilere yakın çalışan herhangi bir makine uygun güvenlik prosedürleri gerektirir.Operatörlerin, makineyi işgal edilmiş bir ahırda kullanmadan önce makinenin hareketini, durma mesafesini, dönüş davranışını ve acil durum kontrollerini anlaması gerekir.
Otomatik ekipman özel dikkat gerektirir çünkü makine fiziksel olarak bir kişi kullanmadan hareket edebilir.Güvenlik sensörleri, uyarı cihazları, acil durum durdurucuları ve rota sınırları işlevsel kalmalı ve çalışanların makinenin normalde nereye gittiğini anlaması gerekir.
Besleme yolu da pratik olduğu kadar açık kalmalıdır. Aletler, hortumlar, geçici bariyerler veya park edilmiş ekipmanlar gereksiz tehlikeler yaratabilir ve hem manuel hem de otomatik makinelere müdahale edebilir.
Hayvancılık davranışı da göz önünde bulundurulmalıdır.Teçhizat beslenme alanında gereksiz rahatsızlık yaratmak yerine hayvanların etrafında kontrollü ve öngörülebilir bir şekilde hareket etmelidir.
Yem İtme TMR Beslemeyi Nasıl Tamamlar
TMR hazırlama ve yem itme aynı besleme sisteminin farklı aşamalarını ele alır.Mikser, malzemeleri birleştirerek rasyonu oluştururken, yem itici dağıtımdan sonra konumunu yönetir.
Bu ilişki önemlidir, çünkü iyi hazırlanmış bir TMR'nin yem ranzasına ulaştıktan sonra hala erişilebilir kalması gerekir. Hayvanlar, ilk karıştırma ve dağıtım mükemmel olduğunda bile yığını kademeli olarak değiştirebilir.
Yem itme bu nedenle ilgisiz bir ahır görevinden ziyade rasyon yönetiminin devamı olarak anlaşılabilir.Kalite, dağıtım doğruluğu, ilk yem yerleştirme, itme sıklığı ve ret yönetimini karıştırmak, rasyonun gün boyunca nasıl sunulduğunu birlikte belirler.
Besleme verimliliğini artırmaya çalışan çiftlikler, her makineyi bağımsız olarak optimize etmek yerine bu tam sırayı incelemelidir.
Çiftliğinizin Yem İticisine İhtiyacı Var mı Nasıl Belirlenir
Bir çiftlik öncelikle çalışanların şu anda yemi yeniden konumlandırmak için ne kadar zaman harcadığını ve rasyon daha uzakta kalırken besleme hattının erişilebilir kısmının ne sıklıkta tükendiğini gözlemlemelidir. Bu durum uzun ahırlarda sıklıkla meydana gelirse, özel bir makine tamamen el emeğine güvenmekten daha tutarlı bir çözüm sağlayabilir.
Daha sonra fiziksel ortam değerlendirilmelidir.Öngörülebilir yüzeylere sahip sürekli besleme sokakları mekanize itme için özellikle uygundur.Birden fazla bağlantısız besleme konumuna sahip çiftliklerin, bir makinenin tüm alanlara verimli bir şekilde hizmet edip edemeyeceğini veya aralarındaki seyahatin gereksiz karmaşıklık yaratıp yaratmadığını dikkate alması gerekir.
İşgücü mevcudiyeti de kararı etkiler.İşçilerin daha yüksek öncelikli görevlerle meşgul olması nedeniyle yem itmenin düzenli olarak ertelendiği durumlarda otomasyon, planlama tutarlılığı sağlayabilir. Görevin çok az zaman gerektirdiği daha küçük işlemlerde, daha basit bir elektrikli makine yeterli desteği sağlayabilir.
Değerlendirmenin amacı her çiftliğin otomatikleşmesi gerekip gerekmediğini belirlemek değildir.Yem itmenin tekrarlayan bir operasyonel darboğaz haline gelip gelmediğini ve eğer öyleyse hangi düzeyde ekipmanın uygun olduğunu belirlemektir.
Yem İticiler Modern Hayvancılık Otomasyonunu Nasıl Destekler
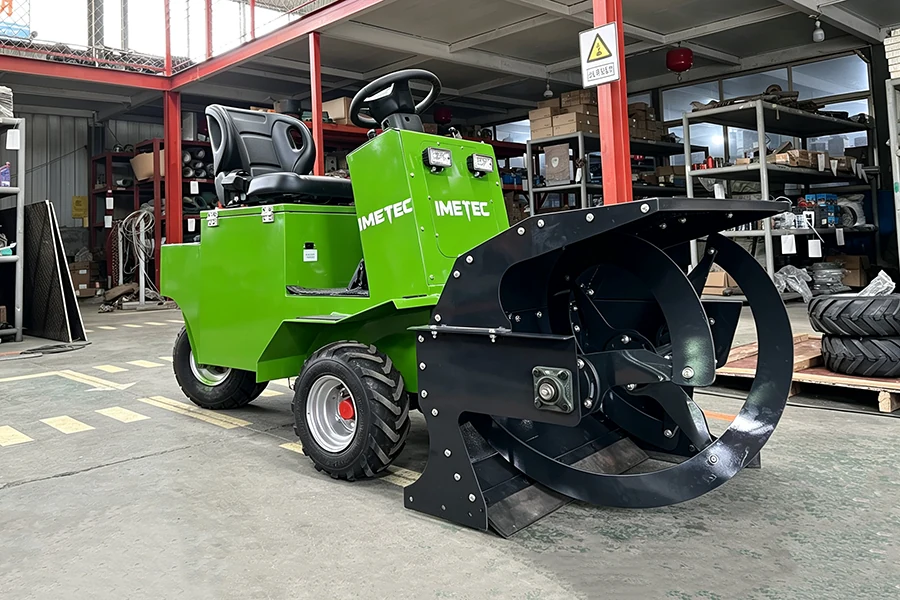
Hayvancılık otomasyonu gün boyunca tutarlı bir şekilde yapılması gereken tekrarlayan görevlere giderek daha fazla odaklanmaktadır Yem itme bu profile uymaktadır çünkü görev öngörülebilir rotaları takip etmektedir ve çoğu zaman büyük beslenme olayları arasında birçok kez tekrarlanması gerekmektedir.
Bu aktivitenin otomatikleştirilmesi, otomatik sağım, gübre temizliği, çevresel kontroller ve yem hazırlama gibi diğer sistemleri tamamlayabilir.Her sistem ahır yönetiminin farklı bir bölümünü ele alır, ancak birlikte tekrarlanan manuel müdahaleye bağımlılığı azaltabilir.
Bu, otomasyonun çiftlik yönetimi ihtiyacını ortadan kaldırdığı anlamına gelmez. Operatörlerin hala yem durumunu izlemesi, hayvanları incelemesi, beslenme programlarını ayarlaması, ekipmanın bakımını yapması ve ahır koşulları değiştiğinde yanıt vermesi gerekiyor.
Bu nedenle otomasyonun en etkili kullanımı, çiftlik personelinin gözlem, muhakeme ve karar verme gerektiren faaliyetlere daha fazla odaklanmasına olanak tanırken rutin görevleri daha tekrarlanabilir hale getirmektir.
Sonuç
Yem itici, yem zaten dağıtıldıktan sonra yer değiştirmiş rasyonu besleme hattına doğru geri taşımak için tasarlanmış hayvancılık besleme ekipmanıdır. İşlevi bir yem karıştırıcısından veya yem yayıcısından farklıdır: yeni bir rasyon hazırlamak veya teslim etmek yerine, mevcut yemi besleme süresi boyunca hayvancılığın pratik bir erişiminde tutmaya yardımcı olur.
Bir besleme iticisinin değeri büyük ölçüde çiftlik koşullarına bağlıdır. Besleme yolu uzunluğu, ahır düzeni, zemin kalitesi, rasyon özellikleri, gerekli itme frekansı, mevcut işçilik, dönüş alanı ve istenen otomasyon seviyesinin tümü hangi ekipman konfigürasyonunun uygun olduğunu etkiler.
Manuel elektrikli, burgu tabanlı, traktör destekli ve robotik sistemlerin tümü temel itme görevini yerine getirebilir, ancak çok farklı çalışma iş akışları oluştururlar.Doğru seçim bu nedenle otomatik olarak en otomatik makine değildir.Mevcut ahıra ve besleme rutinine uyarken gerekli itme frekansını güvenilir bir şekilde gerçekleştirebilen sistemdir.
Yem itme ekipmanlarını değerlendiren çiftlikler için en iyi başlangıç noktası, yemin ne zaman ve nerede erişilemez hale geldiğini gözlemlemek, besleme yollarını ölçmek, mevcut işgücü gereksinimlerini gözden geçirmek ve istenen makine rotasını haritalandırmaktır. Bu pratik ayrıntılar, operatör kontrollü veya otomatik bir çözümün daha uygun olup olmadığını belirlemeyi çok daha kolaylaştırır.
SSS
Bir yem iticisinin temel amacı nedir?
Bir yem itici, hayvancılığın pratik erişim alanı içinde, besleme kenarından uzaklaştırılmış olan rasyonu geri taşır.Yem dağıtımından sonra kullanılır ve taze besleme olayları arasında yem erişilebilirliğinin korunmasına yardımcı olur.Normalde malzemeleri karıştırmaz veya ana yem dağıtım ekipmanının yerini almaz.
Bir besleme iticisi ne sıklıkla çalışmalıdır?
Evrensel bir program yoktur çünkü uygun frekans beslenme zamanlarına, sürü davranışına, ranza tasarımına, stoklama koşullarına, rasyon özelliklerine ve yemin erişilebilir alandan ne kadar hızlı uzaklaştığına bağlıdır. Çiftlikler gün boyunca besleme hattını izlemeli ve gerçek koşullara dayalı bir itme programı oluşturmalıdır.
Elektrikli ve robot besleme iticisi arasındaki fark nedir?
Bir elektrikli besleme itici genellikle bir operatör tarafından kontrol edilirken, bir robot besleme itici otomatik olarak programlanmış rotaları takip edebilir.Elektrikli ekipman doğrudan manuel kontrol sağlar, oysa robotik sistemler özellikle tekrarlanan besleme itme döngüleri gerektiğinde kullanışlıdır ve ahır düzeni otonom hareketi destekler.
Bir yem itici herhangi bir hayvancılık ahırında çalışabilir mi?
Her makine her ahır için uygun değildir.Besleme yolu genişliği, dönüş alanı, yüzey durumu, eğimler, besleme bariyerleri, engeller ve rota sürekliliği ekipman uyumluluğunu etkiler.Otomatik makineler genellikle manuel olarak çalıştırılan besleme iticilerinden daha dikkatli rota planlaması gerektirir.
Yem itici, yem yayıcının yerini alır mı?
No. Bir yem yayıcı, yemi besleme alanı boyunca dağıtırken, bir yem itici, hayvanlar erişilebilir kenardan uzaklaştırdıktan sonra malzemeyi yeniden konumlandırır.İki makine, besleme işleminin farklı aşamalarını gerçekleştirir ve aynı hayvan besleme sistemi içinde birlikte kullanılabilir.
Doğru Besleme İticisini Seçmek İçin Yardıma mı İhtiyacınız Var?
Uygun besleme itme ekipmanının seçilmesi, sürü boyutunu bilmekten daha fazlasını gerektirir. Besleme yolu boyutları, zemin koşulları, rota uzunluğu, günlük itme sıklığı, rasyon özellikleri, iş gücü mevcudiyeti ve tercih edilen otomasyon seviyesi dikkate alınmalıdır. Bu çalışma koşullarını ile paylaşın LTSZ hayvancılık ekipmanları ekibi hangi besleme itme konfigürasyonunun ahırınıza ve günlük besleme rutininize uygun olduğunu belirlemek için.